從音樂冰痕到身體座標
建立姿態、轉肩、手部與刀刃的共用幾何,串接三字轉、後滑與動作路書,並保存歷史版本供同步比較。
回看演進與比較 ↗FIGURES ON ICE / CHAPTER REVIEW · 2026.10.04
最初,只想讓音樂在冰面上畫出線條。一路從姿態與轉向,走到原片校正、鏡頭補償、受力分析與控制實驗。這一階段以平昌、Cluster、直排輪的共用三維工具收束:讓動作、重心與反力假設可以一起觀察,也讓尚未解答的問題清楚留下。
2026.09 — 2026.10.04 · 保留成果,也保留界線
建立姿態、轉肩、手部與刀刃的共用幾何,串接三字轉、後滑與動作路書,並保存歷史版本供同步比較。
回看演進與比較 ↗平昌與 Cluster 累積來源時碼、關節觀測及背景配準。直排輪新增五段示範、144 個觀測時點;三案例共用可旋轉、逐幀對照的工具。
開啟三案例三維觀測 ↗從質心轉移、接觸反力到關節需求,建立可檢查的診斷。單鏡頭深度、尺度與接觸仍有歧義;模型估算不是實測地面反力。
查看受力研究 ↗進入關節驅動、接觸、平衡、推刃與換重實驗,保留未通過案例。局部場景的改善不能直接代表完整自主滑行或來源動作重現。
閱讀已保存的控制實驗 ↗接下來,在 SkaterWorkshop 持續追蹤模型與 Actor 版本、接觸與換重、跨場景穩定性及影片動作重建。新的進度與結論以該處研究紀錄為準;本頁保留這一階段的閱讀脈絡與對照入口。
編號是閱讀路線;早期版本另有完整時間軸。校正會回饋共用模型,也會帶著求解經驗回到影片:先檢查錨點,再分開鏡頭與人物的移動,最後比較姿態。既有編排是校正初值,並非原片動作的真值。 小螢幕可左右滑動關係圖,或直接閱讀下方索引。
「軌跡」最初使用斜俯視鏡頭、固定曲線與半透明人物。之後逐步加入屈膝移重、自由腿延伸、預先轉肩及曲率平衡,再改成跟拍鏡頭與會淡出的冰痕。三段顯示讓人物、雙手與冰刃成為不同的觀察方式。
由姿態與觀看方式,走到隨機路徑、即時音訊及游標引導;保留各次發佈的時間與改動理由。
閱讀演進過程 COMPARISON / 八個歷史版本用雙畫面或四分畫面,比較姿態、肩髖、鏡位、留痕與路徑。各畫面共用所選錄音的播放進度。
開啟互動對照歷史演示保留八個版本、七份不同模型,以共同繪圖框架呈現;游標與即時音訊在目前主頁體驗,不在歷史比較中假造重播。
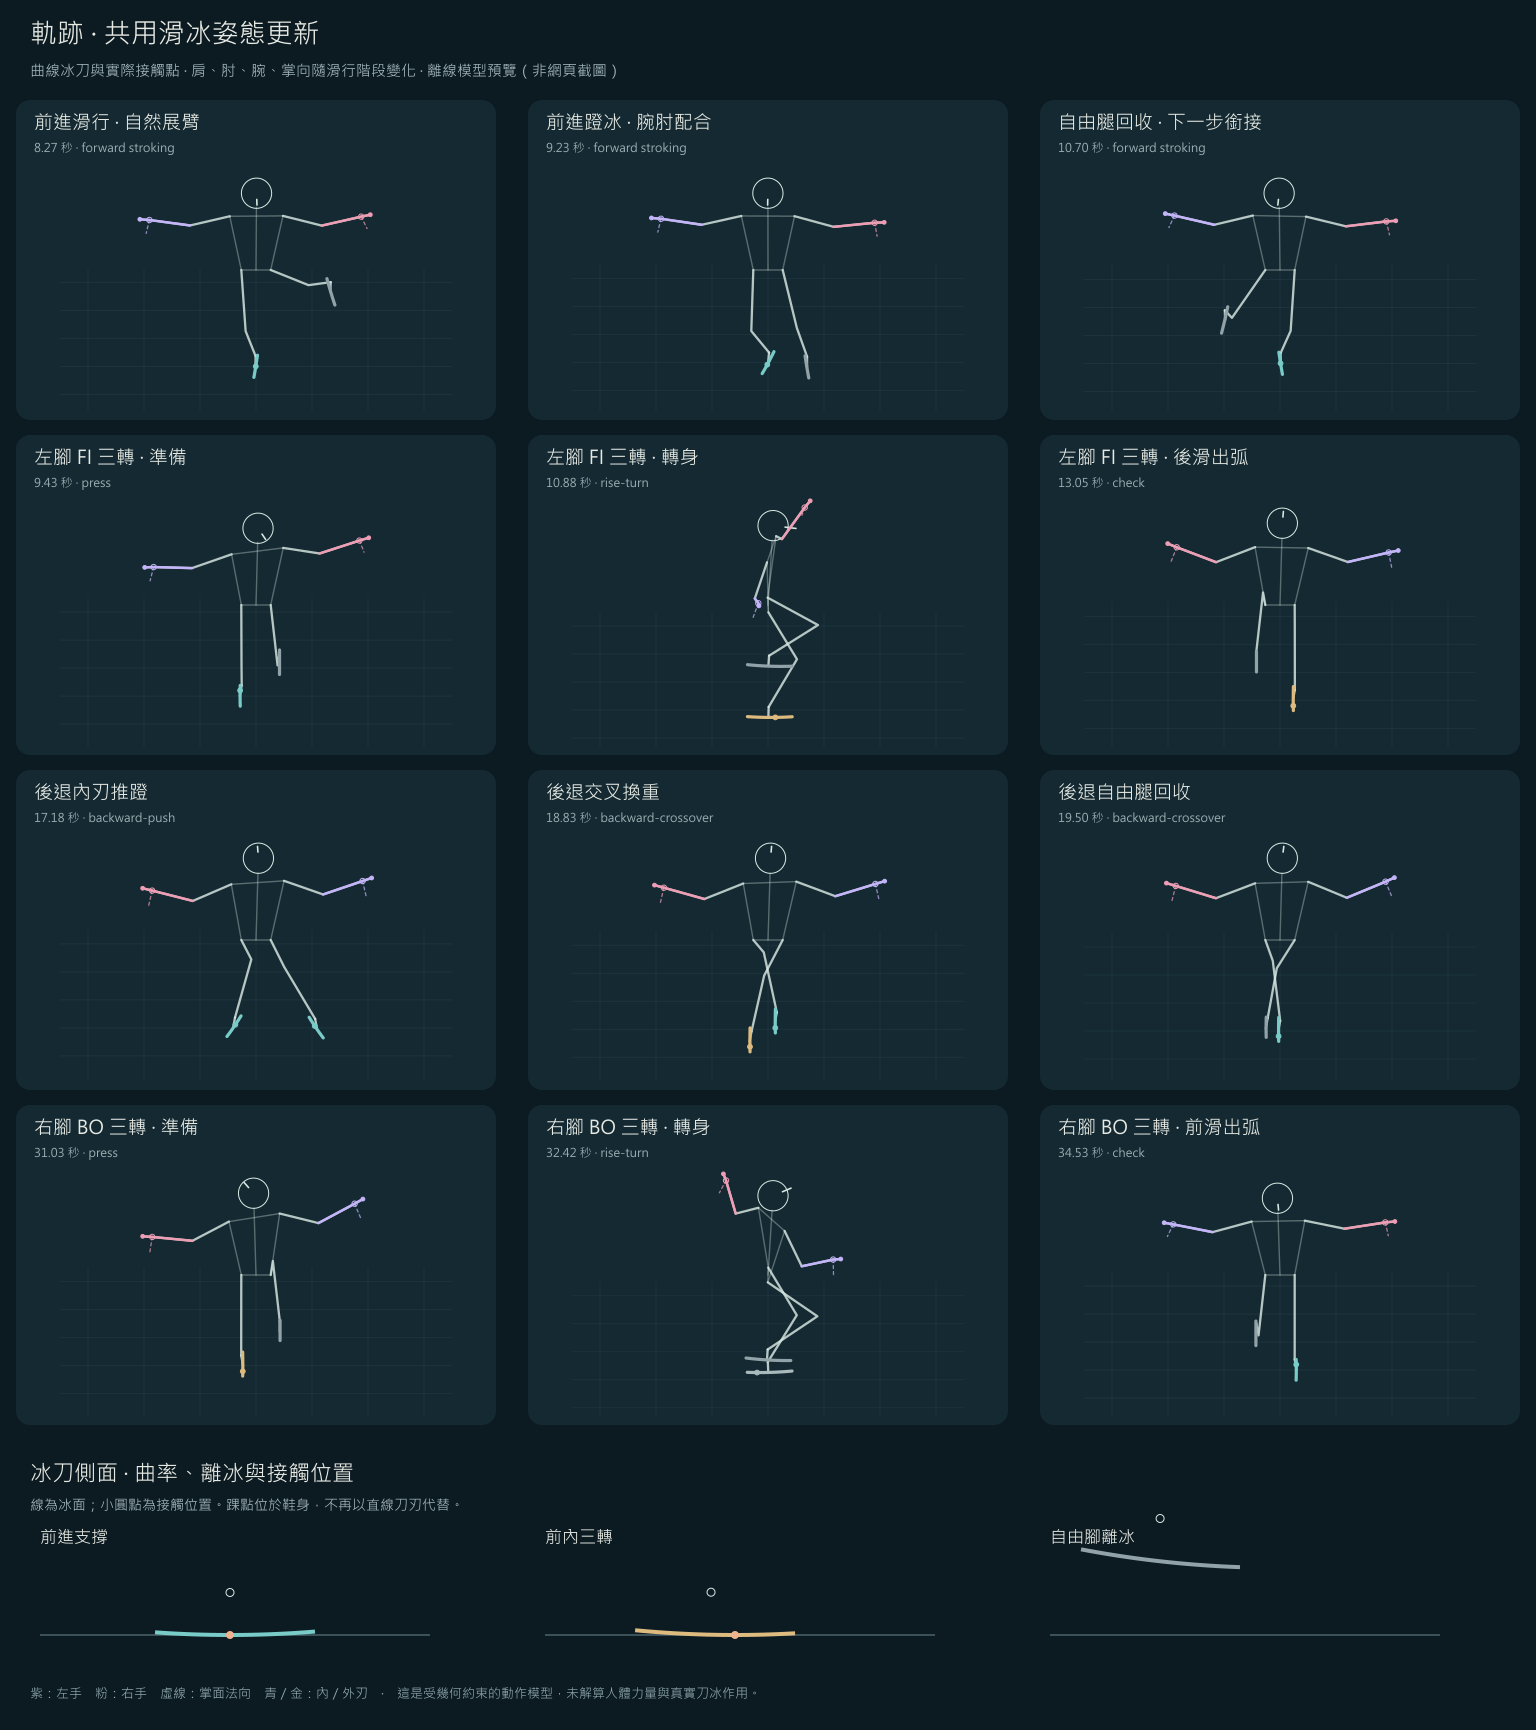
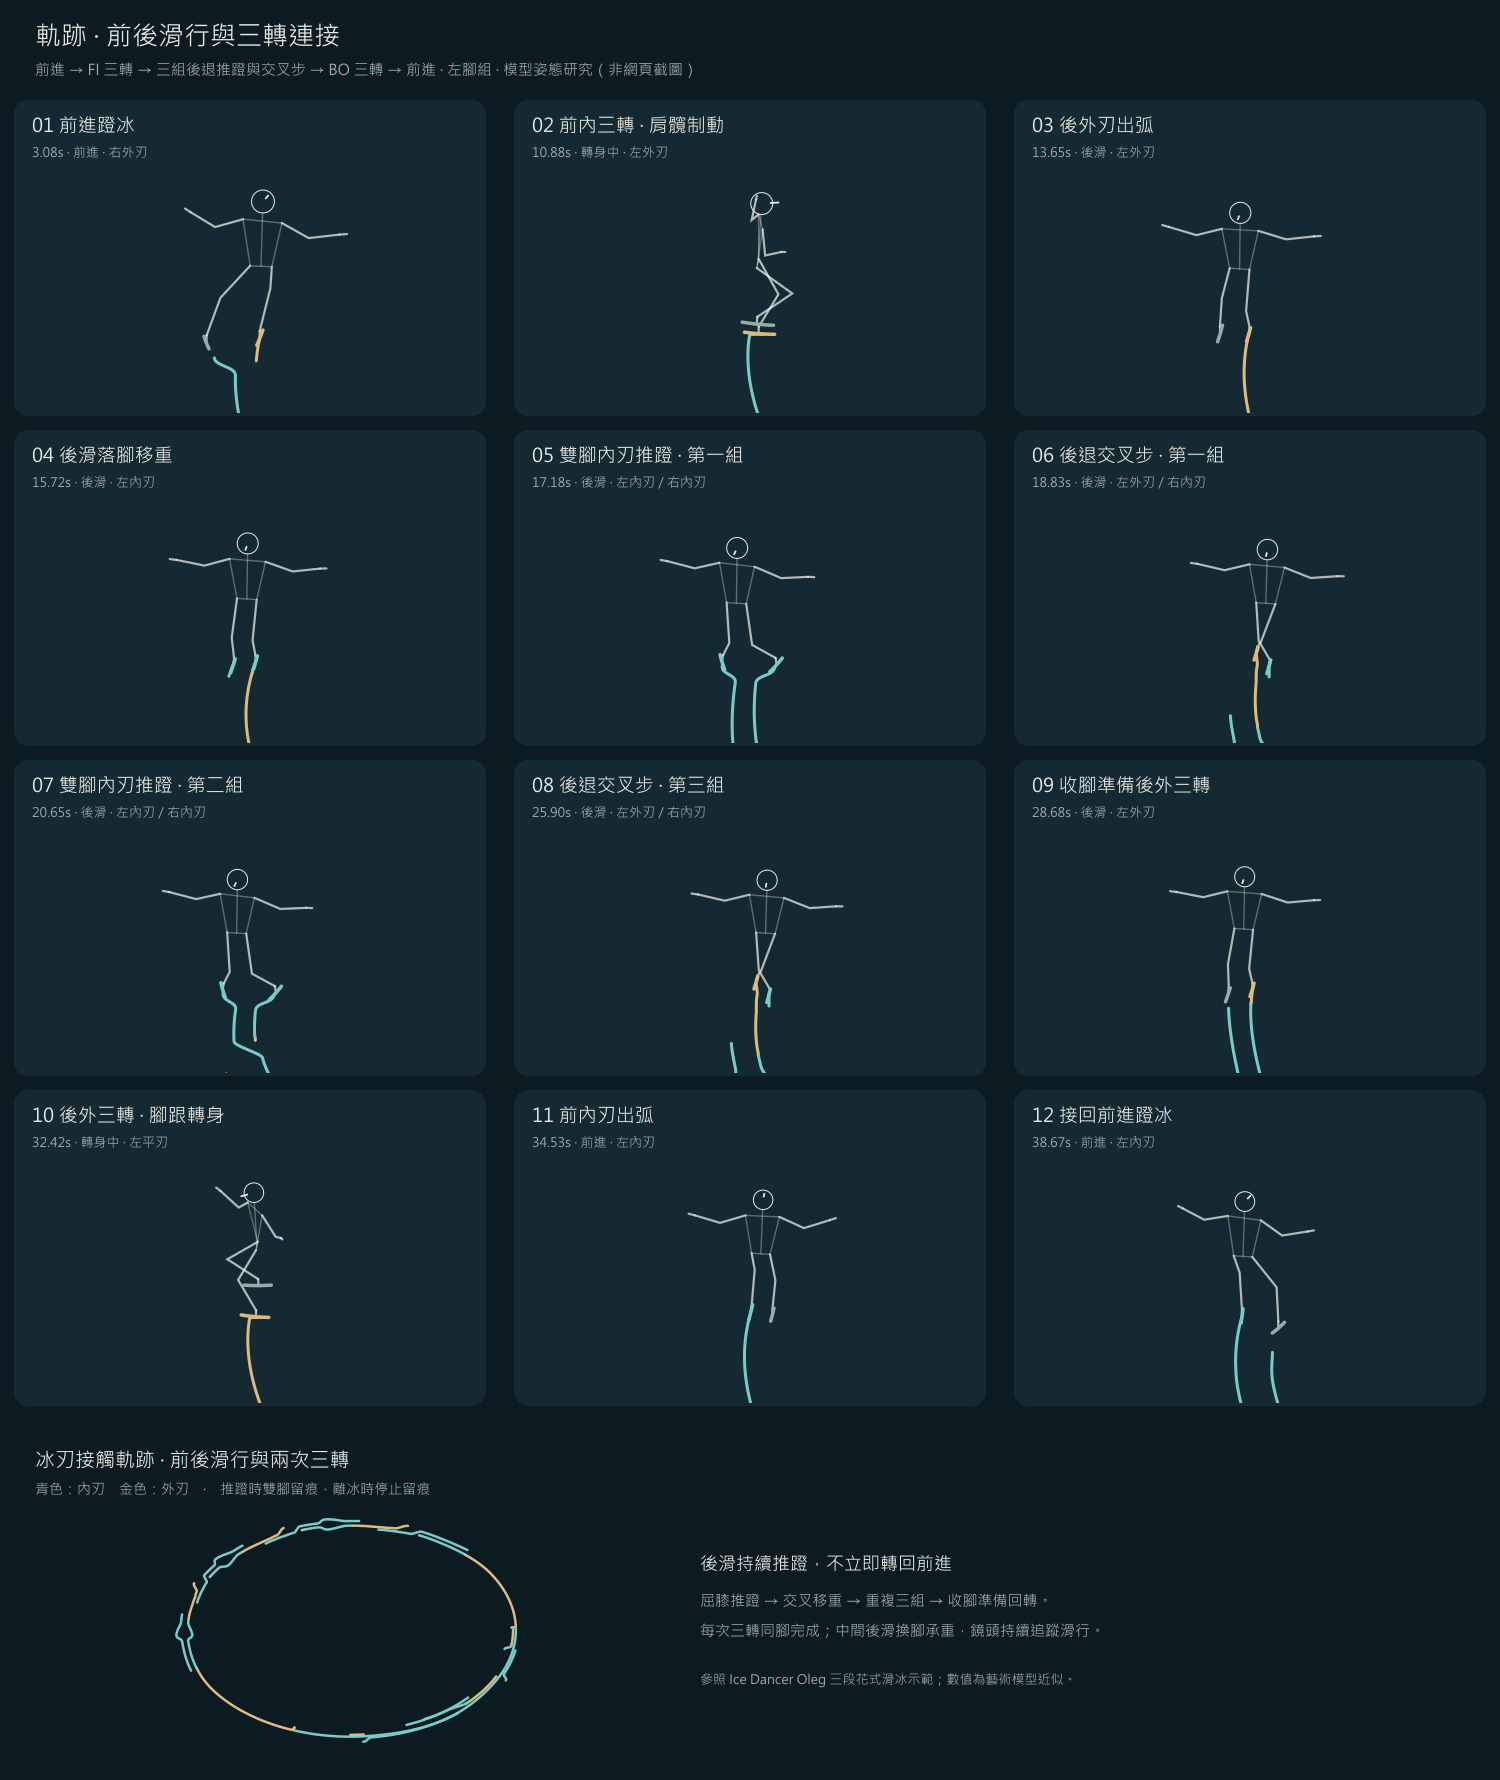
把前內三字轉與後外三字轉接入原有滑行,並在中間保留一段後退推蹬與交叉步。觀察焦點從單一姿勢,移到進入、承重、轉身、制動與離開的完整銜接。
以羽生結弦平昌 2018 自由滑為來源,目前預設開啟鏡頭補償與軌跡修正後的版本:主段 1:59–2:29,共三十秒、十六段動作,採用 132 張原片錨點。最初 2:02–2:21 的十九秒、九段人工編排保留為歷史版本,供比較校正前後的差異。
三十秒、十六段動作,使用鏡頭補償後的相對路徑。可在原片取景、固定冰面與姿態細看之間切換,核對同一時刻的動作。
開啟目前的平昌研究 METHOD / 錨點、鏡頭與姿態校正132 張原片錨點的標註、求解與誤差,分開記錄可觀測資訊、遮擋及接冰不確定性。
閱讀目前校正方法鏡頭補償呈現相對影像路徑,尚不等於已量測的冰場公尺軌跡。兩支來源影片的時碼約差 20 秒,不代表全片精確同步。
沿用曲線冰刀、固定肢段與肘腕掌向,將指令轉成滑冰者自身的前後、左右關係。用戶端即時計算支撐腳、前後向、入刃及接觸條件,決定準備、執行或保留待處理的動作。人物、俯視圖、冰痕與檢查表讀取同一份狀態。
用 W、A、S、D、F 推進、轉向、減速與換腳;[/] 調整指令強度。由最多三個預估銜接選項,安排三轉、Power Pull 與前後剪冰。
開啟求解實驗 MODEL / 條件與界線檢視肢段質心、慣量、沿刀接觸位置及反力近似;區分路書的規則預估與實際執行時的可行性檢查。
閱讀求解說明這是獨立、無音訊的簡化動力學驗證頁。強度保存於每筆指令,W 可累加目標速度,但實際速度仍受推蹬與接觸限制。反力與關節檢查不是實測結果;完整肌肉作功、冰刀切冰及 Power Pull 的推進機制仍待驗證。
132 張錨點 · 同一播放時鐘
目前以原片1:58–2:30的132張影格標記關節、面向與接觸,主片段為1:59–2:29。前輪104個錨點保留,本次新增28個前後段觀測;遮擋、手部出框與鞋影模糊處保留較低權重及接觸不確定。新段以0.4秒為主,起落與轉向處補0.2秒;先前快速轉身的0.08秒錨點繼續使用。固定肢段求解與背景配準仍是單一視角近似,不是三維動作捕捉。
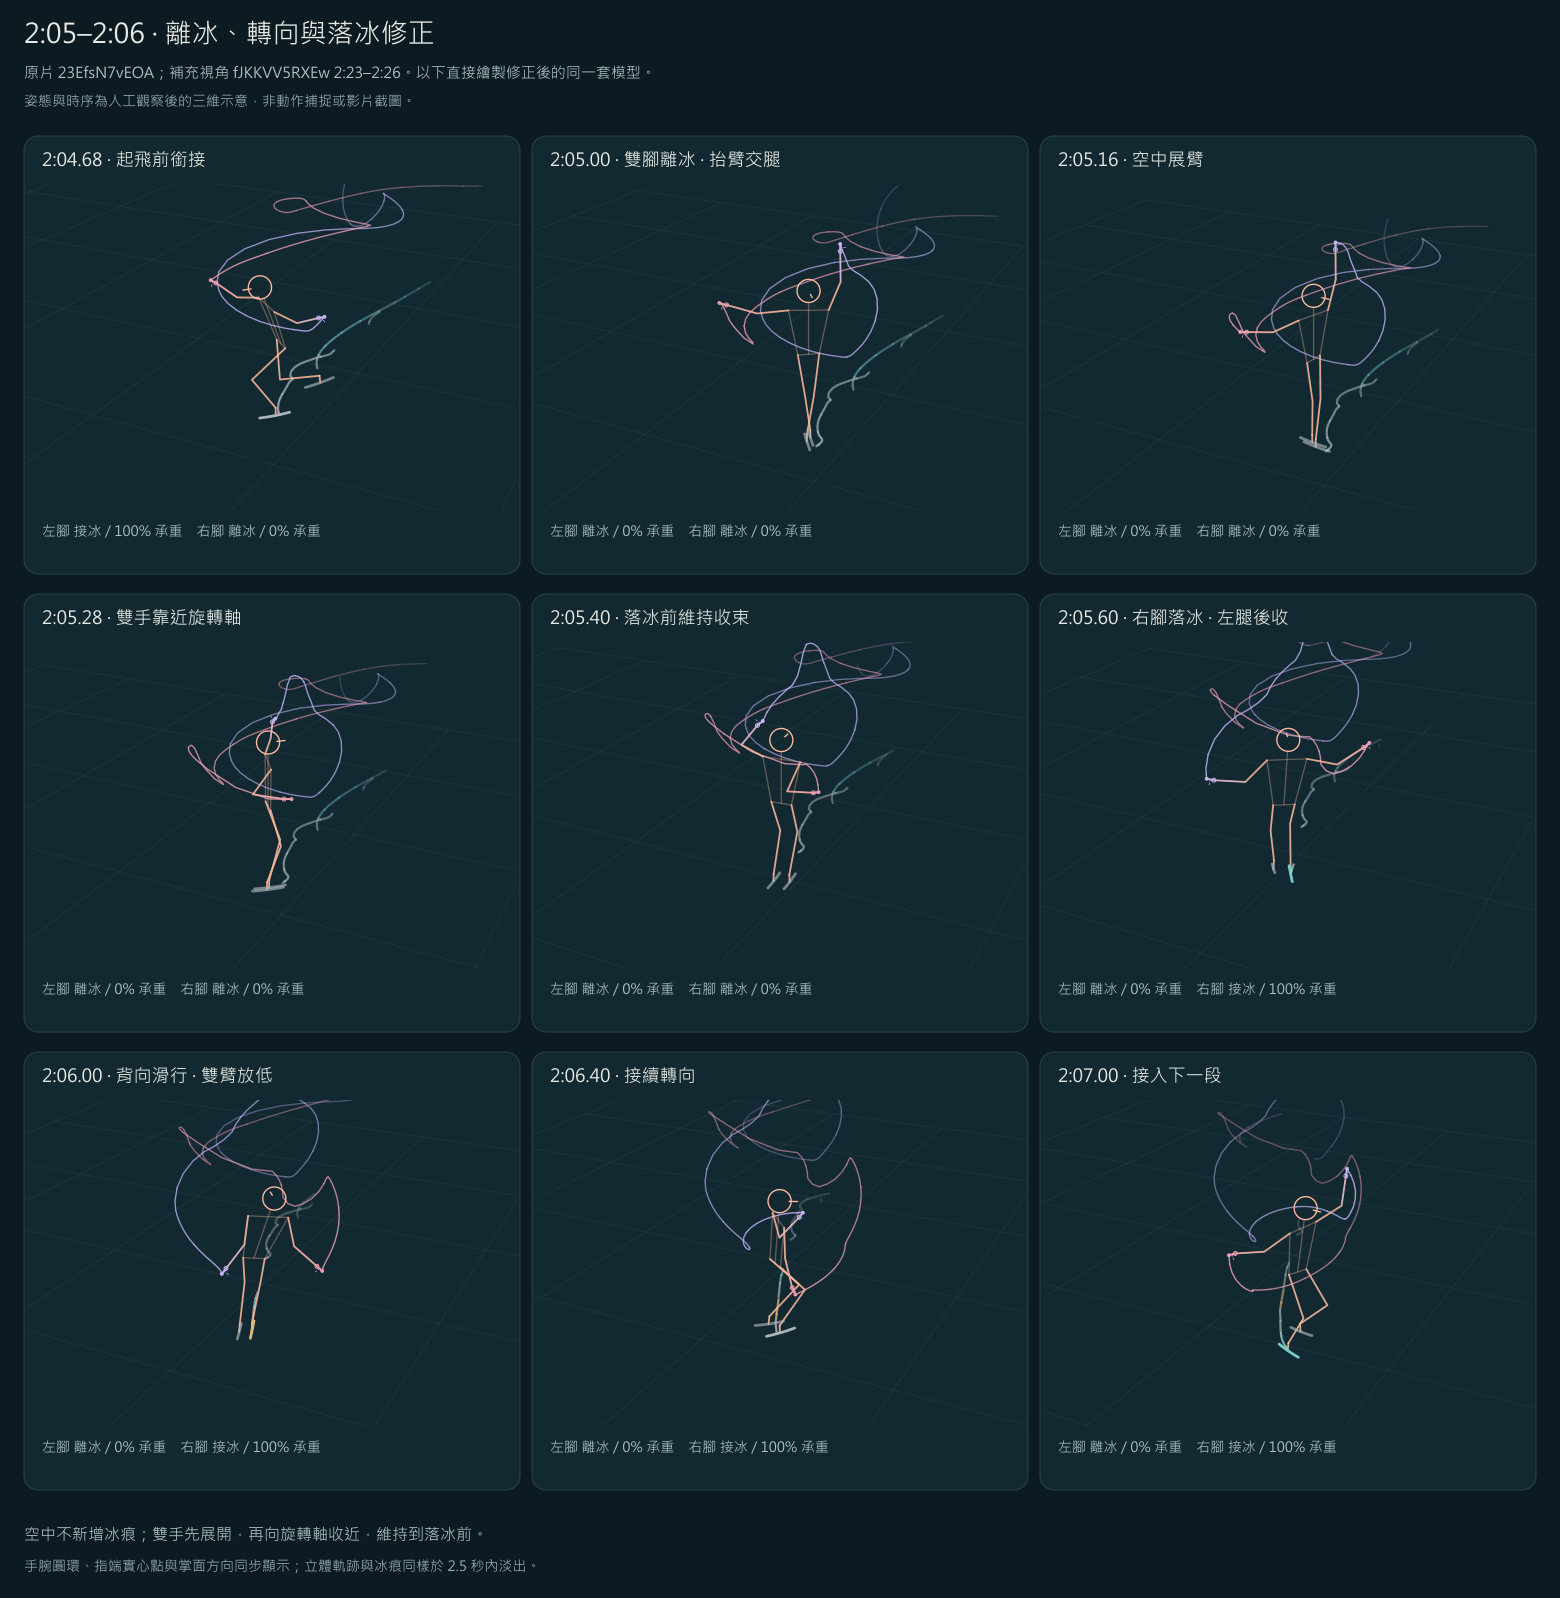
本次主段向前、後各延伸三秒至1:59–2:29,共30秒、16個動作。新增28個錨點,補入提臂小跳、收臂交錯與滑出。路徑圖起迄點改依影片主段,前後銜接影格不再混入主路徑終點。
跟拍會把人物留在畫面中央,所以人物在畫面裡的位移不能直接當成冰場路徑。這次利用人物以外的背景估計平移與縮放,呈現鏡頭補償後的相對路徑;完整序列預設原片鏡頭,先比較人物位置、大小與取景,再切換固定冰面或姿態細看。切換觀看方式沿用同一時間與播放狀態。
原片鏡頭同步三十秒、十六段動作。新增展臂跨步、提臂小跳與滑出銜接;可定位錨點,檢查觀察點與不確定註記。
先看原片取景,再切換姿態 PRESERVED / 校正前的已發佈版本保存上一版頁面與資產,保留當時的完整序列、九段分析及手動姿態,供核對研究如何改變。
開啟固定版本 · 2026.09.24 14:34:54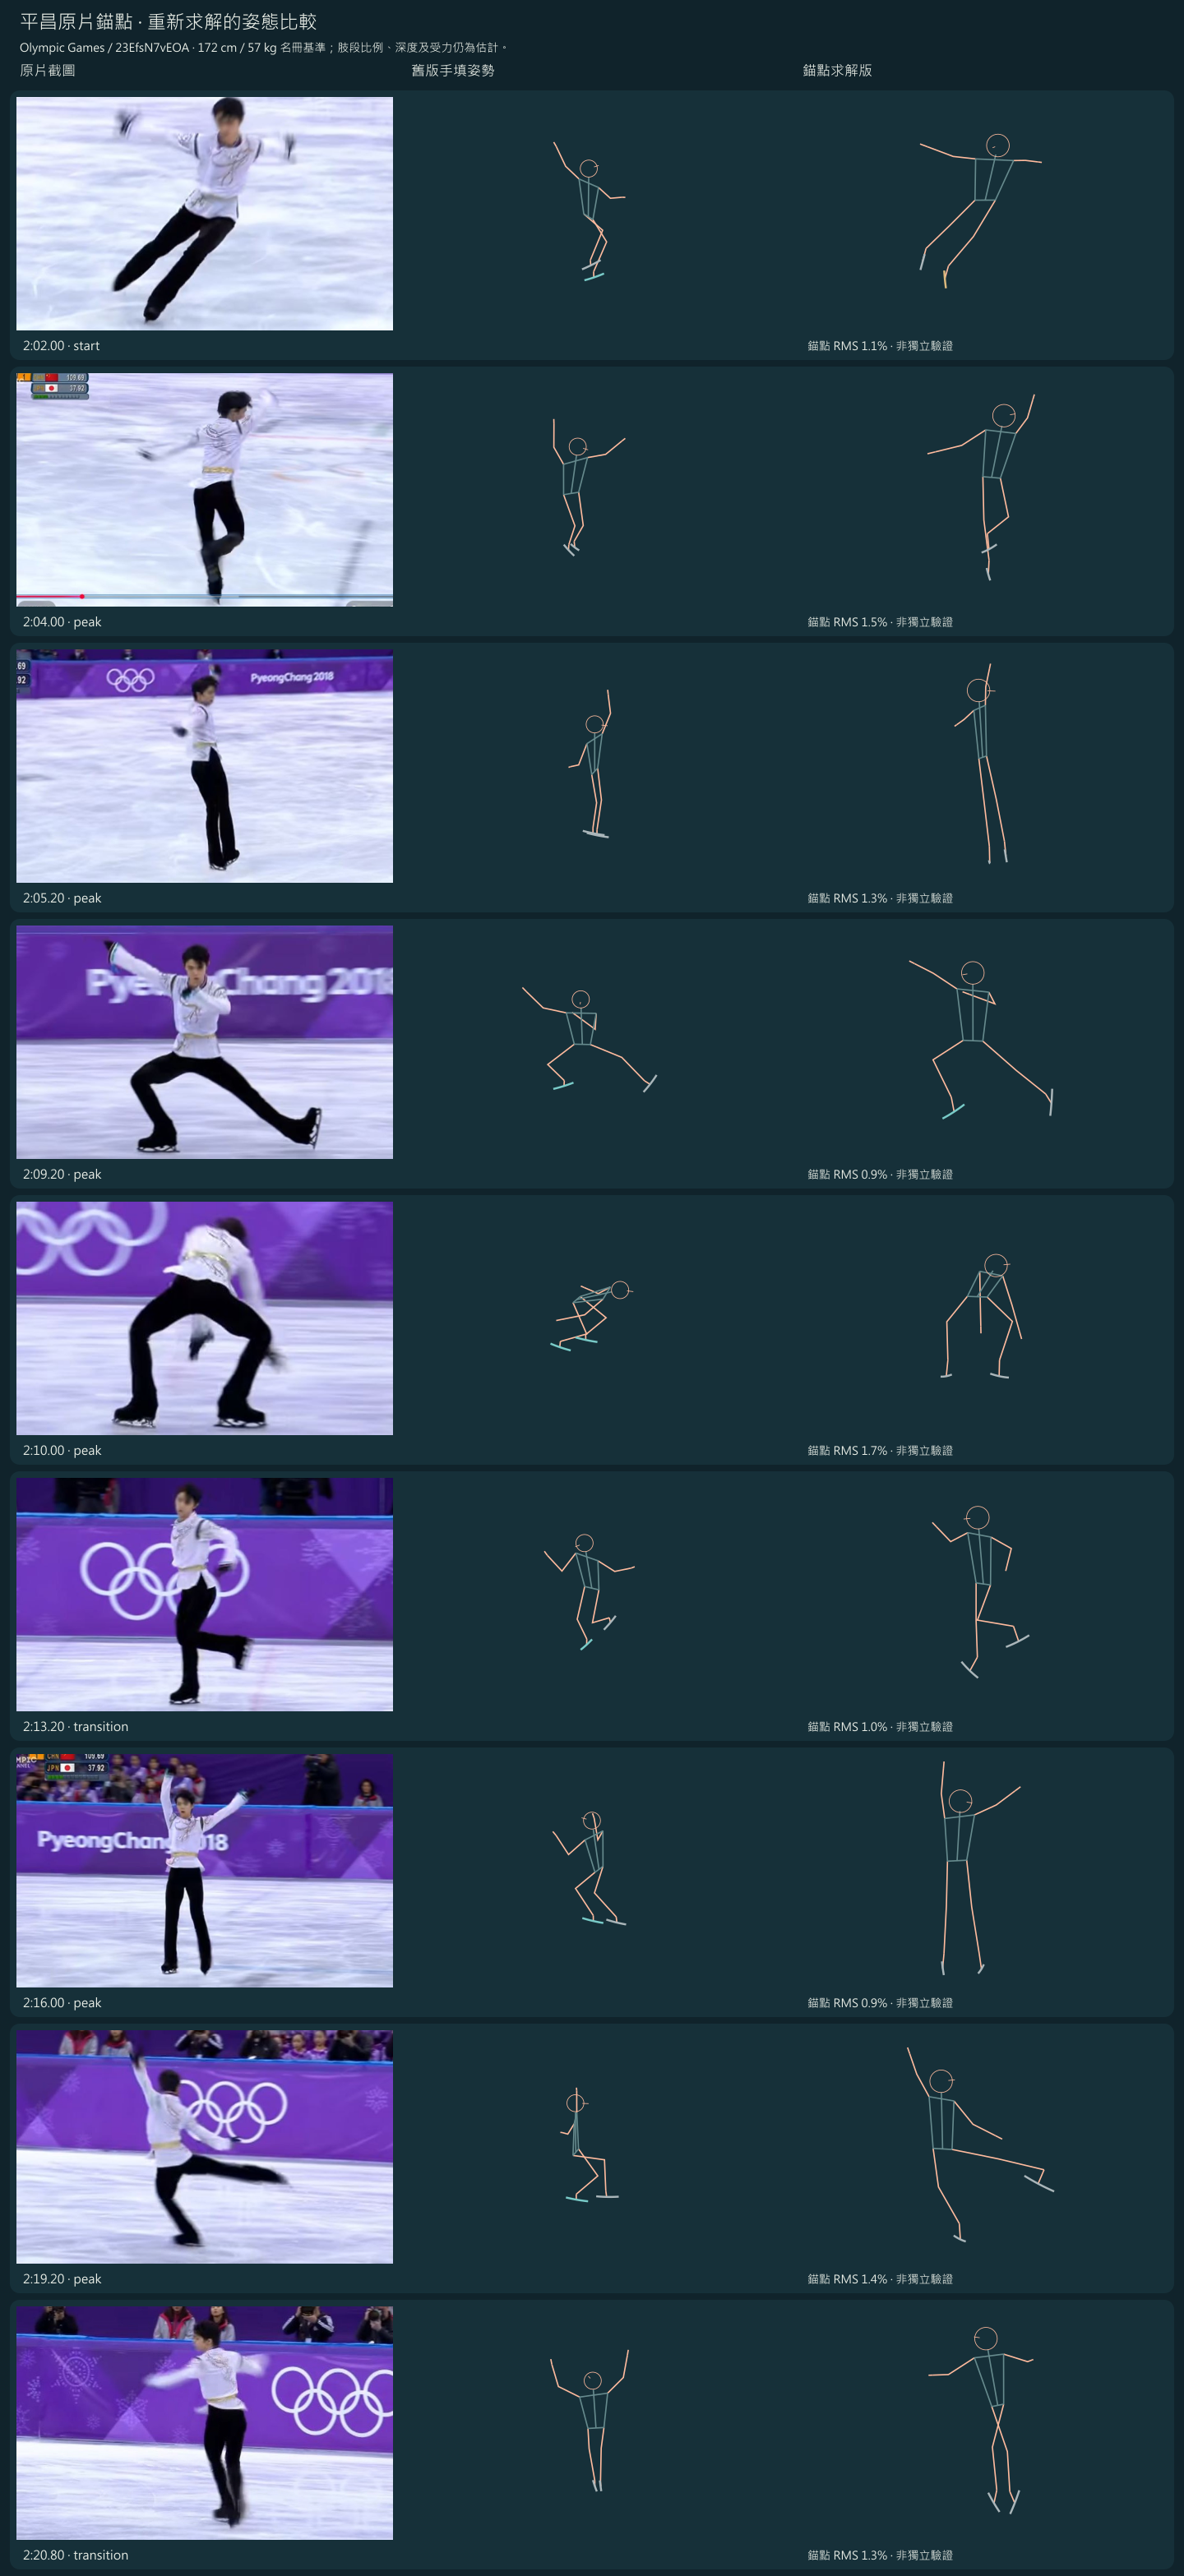
此圖保留先前 69 錨點階段,沒有重繪為本次 132 錨點延伸結果。圖中觀察點已用於校正,誤差屬擬合結果,不能視為獨立驗證。
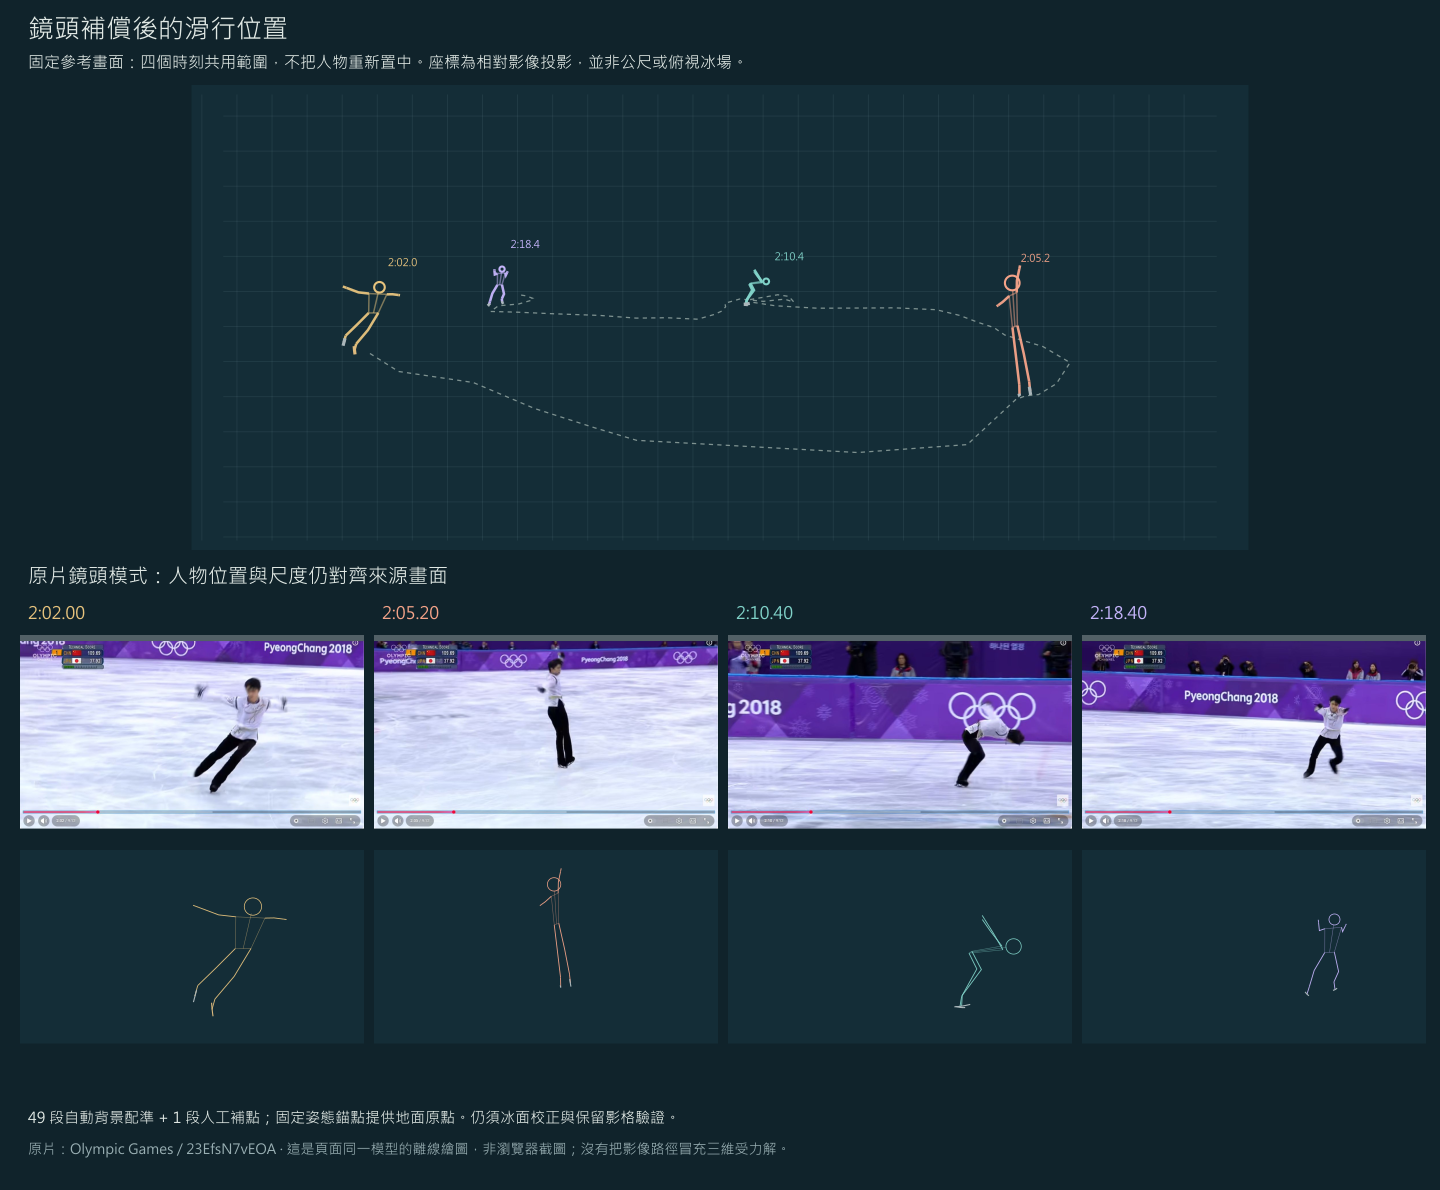
保留原來生成範圍,未新增本次延伸的平行比較圖。比較不同觀看方式,核對人物位置與比例。固定冰面是固定參考影像的觀看範圍,仍會受到視差與配準誤差影響。
這是影像平面的相對路徑與姿態近似,並非動作捕捉或公尺尺度的三維物理重建。攝影機深度、冰場尺度、遮擋關節及真實受力仍未確定;投影更貼近原片,也不等於已還原真人運動。
參考 skopinaskate 約 7.67 秒的 Rocker → Counter → Loop 示範,拆成九段,沿用 Hanyu 的 172 cm/57 kg 身材、定長關節、曲線冰刀及肘腕掌向模型,依觀測關節重新求解完整序列。
原片取景、固定參考平面與慢速播放;同一時間並列原片、舊版與新版。
開啟旋轉群組研究NOTES / 來源與界線37 張關節觀測、85 張背景配準;固定羽生身材,並列原片、舊人工姿態與新求解結果,分開顯示擬合及驗證誤差。
閱讀分析紀錄這是技術示範的視覺近似重建;不是原片示範者的人體測量,也不是羽生本人演出或完整力學求解。來源 StSq4 文字不等於本頁已驗證等級。
校正路徑 · 條件式逆動力學
採用羽生與 Cluster 鏡頭補償後的路徑,移除舊平面位移,重新估算關節力矩、關節反力及冰刀接觸力。同步操作三維動作、影像路徑與受力時間軸,逐關節比較原訓練參數,並查看尺度與相機俯角變動對需求的影響。
選擇片段、關節與力學指標,播放或逐格查看,比較五個投影情境及品質排除原因。
開啟互動受力分析 METHOD / 路徑重建與訓練參考說明校正路徑的公尺換算假設、冰刀外力、逆動力學與連續覆蓋要求;可追溯來源及重算資料。
閱讀方法與適用範圍目前為指定路徑的條件式受力需求,尚未以前向施力重播驗證動作重現;失準影格與敏感度尖峰只作診斷,不直接當成訓練上限。
把 Oleg 的基礎步法、羽生的伸展與步法研究,以及 skopinaskate 的 Rocker / Counter / Loop,整理為可重複的動作元素。兩個錄音版本各自安排起伏段落,以接步銜接,並保留舊版滑行供同時間比較。
輪鞋物理、平衡與換重 · 2026.10.01
目前以花式直排輪與地面的物理計算支援滑冰動作研究,再用 Cluster/平昌的巨觀滑冰狀態校準候選參數。這是逼近冰刀表現的工程方法;尚未證明校準候選優於原基線。近期先驗證有限弧線,再訓練 LF、RF、LFO、LFI、RFO、RFI,並把推蹬末段、換重與單腳滑行放入同一連續狀態。
WB015 採 57 kg 人體+六輪合計 57.6 kg、雙腿與有限三軸等效上身,共 15 個主動關節;鞋殼/輪架保持剛性,踝 pitch ±15°、yaw ±3°,roll 固定。WB012 的 37 關節全身參考與較早冰刀模型另外保留;模型與起點不同,跨批秒數不能直接當成訓練改善。
動作目標→有界關節力矩→輪鞋與地面作用→姿態、承重、滑移感知↺回授修正
切換 Mac/Windows、PPO 基線與各代、交接前置實驗,逐幀核對雙腳載重、鞋路徑、COM、上/下身力矩與失敗。PPO g3 未改善平均連續秒數;R3 的 72 案完成連續換重,但推蹬增速全部未達標。
查看實際軌跡;目前未接納為預設策略 WB014 → WB015 / 方法與結果整理剛性鞋架與有限踝部、雙腿/等效上身、平衡回授、3 次 CUDA PPO 更新,再到零狀態跳躍的換重。Mac 承接 CPU 模擬;本輪每步約快 2.53 倍,但含傳輸的短批次總耗時接近。
核對案例分母、物理限制與下一步 WB013 / 巨觀校準 · 物理時序以滑輪物理計算擬合滑冰巨觀狀態,允許收合旋轉時的自身接觸與交疊。比較兩組原始時序、33 個接觸參數候選及保留窗口;目前未證明保留窗口改善。可檢視速度、加速度、轉動慣量、角動量及基線/候選輪地反力。
互動時序、原時間游標與 PNG/SVG/PDF 圖表 WB012 / 全身參考 · 模仿與恢復試行37 關節全身輪鞋模型,已產生涵蓋原片的 231 幀候選,並完成 CUDA 模仿初始化與 Mac 10 候選恢復搜尋。候選時序與推估路徑有明示調整;實際仍約半秒跌落,尚未穩定重現整段或採用為預設策略。
分開核對完整姿態參考、馬達力矩與真實模擬 WB011 / 直排輪發射 · 控制 A/B指定初速、鞋傾角與重心偏移,比較相同關節人體在馬達關閉、原 WB001 直線控制下的鞋路徑、受力與失衡。13 對診斷中,10 組三秒設定的 A/B 皆未達標;原固定姿態 27 案矩陣另行保留。原權重未重訓,尚未接受新策略。
切換控制,檢視輪鞋與重心動態 MOTION LIBRARY / 71 組動作30 Hz、18,015 幀,逐組預覽、匯入與匯出 JSON;Power Pull 更新自由足輕微伸展與教學影格對照;71 組動作保留腳部檢查、訓練遮罩與鏡頭修正。保留教學程序、來源擬合和簡化求解器的差異;作為 slalom/power pull 的參考,尚未完成單腳重定向或新技能訓練。
選擇與保存動作序列 PLAN / 006–008 · 尚未執行從小弧方向控制到連續換刃,再評估維速與加速;獨立記錄有限馬達、接觸及能量驗收。
閱讀下一階段計畫 WB001 / 雙腿+可動軀幹固定腿部策略,加入腰部 Roll/Pitch 與質心、角動量回授;先學上身補償,再擴展蛇行和全身協調。查看實際模型、逐筆重播與同條件基線,保留失敗結果。
查看模型、訓練成果與後續路線 TWO LEGS / 研究總覽與歷史從早期 14 馬達冰刀模型與六秒目標,到 WB015 輪鞋、平衡回授與短段換重。最新與歷史模型分開呈現,保留每批失敗、權重及原始判定。
開啟雙腿滑行研究 SINGLE LEG / 16 個權重 · 獨立研究57 kg、7 個有限馬達與原冰刀。005 線性控制器在開發組 6/9、首次獨立組 3/9 完整滑行 6 秒;其餘失敗保留。查看滑行、冰刀、關節與質心,並區分歷史原生評估與新的瀏覽器試驗。
開啟單腳滑行頁 RESEARCH / 平衡與動作分層整合第五批成果與同名討論:四項平衡特徵、線性教師模仿、閉迴路失敗,以及全身平衡/動作風格/協調層的下一步。分層是研究假說,全身轉移尚未驗證。
閱讀權重與訓練研究紀錄 PHYSICS / 雙腳直滑預設雙腳直線滑行,初速可設 0–3 m/s,以實際接觸和有限關節力矩維持姿態。可單步、加入擾動、保存檢查點;舊版控制器保留比較。
開啟物理實驗 KINEMATICS / 髖與踝共同轉刀比較原骨架與新增踝旋轉後的受限求解,觀察卸重、轉刀、推伸、回收。這是運動學預覽,完整推刃的動力試驗仍失敗。
開啟新舊骨架預覽 CONTROL / 單腳接觸回饋已承重初始化的靜止與左右小擾動,各完成 20 秒單腳控制。0.5/1 m/s 候選仍約在 2.66/3.79 秒失衡;尚未完成雙腳換重。
開啟即時受力試驗 ABLATION / 羽生原片 × 踝旋轉132 影格重算、四個回溯持留時點與刀端對照。新增踝自由度對原身體標點幾乎無影響,刀端也未全面改善,因此保留原平昌動畫。
開啟三欄來源疊圖 CONTACT / 刀刃側滑減速分開量測刀刃/刀齒負重、滑移及摩擦作功。漸進犁式有額外減速,但三個候選都未穩定停止;單腳失衡也未由刀齒造成。
閱讀對照結果與下一步 NEURAL / LAB 02 · 指令滑行固定 Yuzuru 57 kg,CUDA 訓練 MLP 處理動態支撐。沿用方向按鍵、強度、路書與慢放;12 個完整情境中神經/傳統回授皆通過。接觸力採降階積分,骨架為固定肢段 IK。
操作神經控制頁 LEARNING / 最新結果與歷史對照最新 WB015 完成三輪 PPO,未證明優於平衡基底;推蹬/換重前置實驗尚未通過增速。較早降階模型、37 關節冰刀與五秒門檻均保留為獨立研究。
閱讀實驗對照 PLAN / 架構與執行計畫骨架自由度、關節驅動、冰刀與刀齒、冰面 profiles、感知回授及分階段驗收。材料反應可預算,當下接觸與平衡仍須求解。
閱讀完整設計 BASELINE / 路書求解器指令強度、換腳、連續剪冰與動作銜接,作為新引擎的比較基準;原求解器的動作檢查尚非完整關節力矩驅動。
開啟原求解實驗480 Hz 的有限案例不代表一般穩定性。240/480 Hz 接觸事件尚未收斂,完整能量帳、動態換重及連續剪冰仍待驗收;三個犁式候選也都未達成穩定停止。圖像投影誤差與平衡能力分開評估,不能把 P0–P4 整體標為完成。詳見實作紀錄與驗證結果。
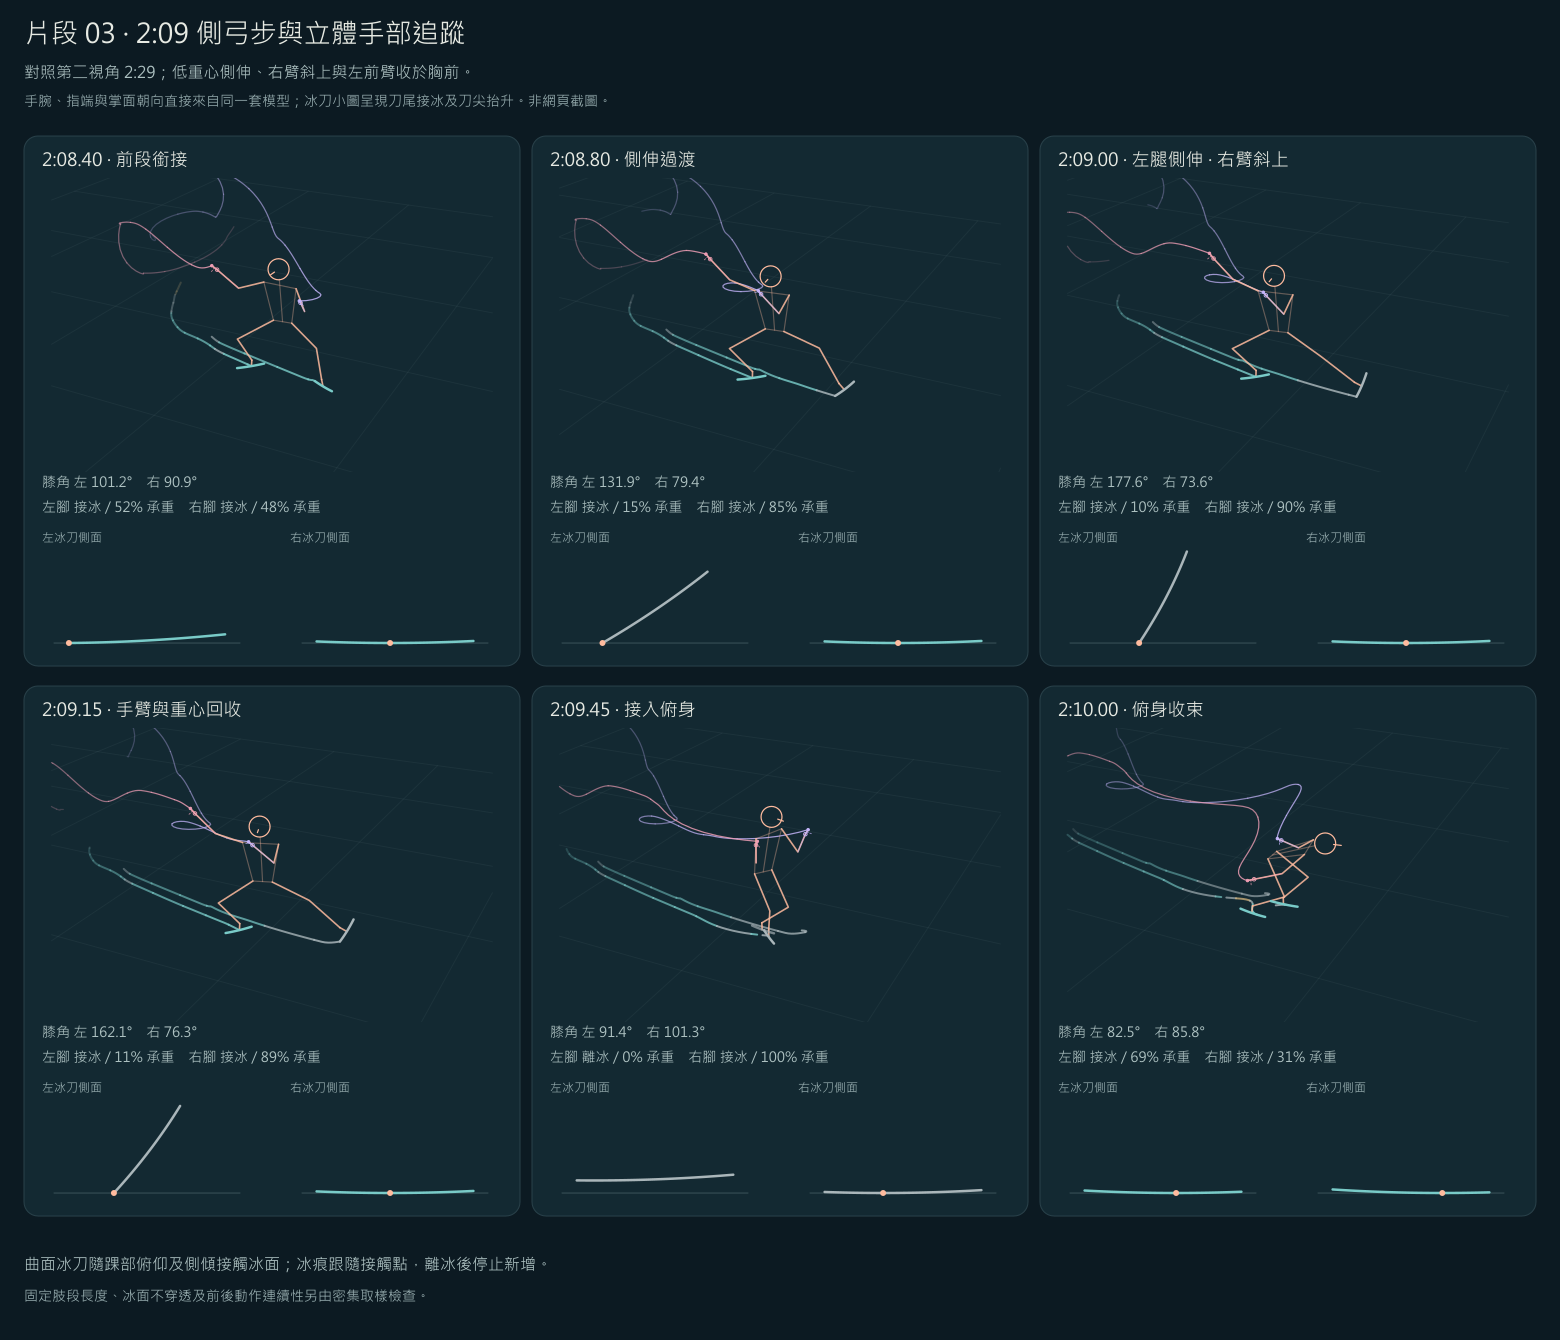
早期模型的研究圖 · 點圖放大
下列三張保留早期模型的離線繪圖,供對照姿態與接觸幾何;不是原影片截圖。最新原片錨點與鏡頭對照見上方校正章節。PNG 方便觀看,SVG 可放大檢視。